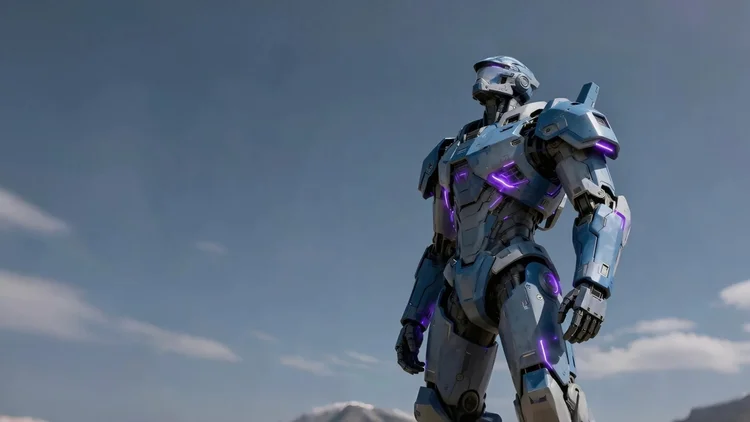
A NeodraDynamics Robotics apresentou o Neo1, um robô humanoide de quatro metros de comprimento que combina hidráulica e eletricidade para movimentar cargas de até 500 quilos. O equipamento foi exposto na China International Industry Fair (CIIF) 2026, em Xangai, na China.
Com 1,2 tonelada de peso e 41 articulações controláveis, o Neo1 aponta para uma nova geração de máquinas capazes de operar em ambientes hostis e executar tarefas que demandam força bruta combinada com precisão. Dos seus mecanismos, 39 são acionados por hidráulica. Cada atuador pesa cerca de 1 quilo e produz várias toneladas de empuxo contínuo.
Arquitetura híbrida que une dois tipos de propulsão
O Neo1 funciona com um sistema híbrido: atuadores hidráulicos fornecem força, enquanto sistemas elétricos controlam os movimentos. Juntos, os dois braços alcançam 500 quilos de capacidade de carga, o que permite mover contêineres, equipamentos industriais pesados e materiais perigosos sem colocar operadores humanos em risco.
Atualmente, o robô depende de controle remoto por computador e recebe energia de um cabo conectado à rede. A fabricante planeja adicionar baterias autônomas às versões futuras, eliminando essa dependência. Além disso, a empresa desenvolve um sistema de controle baseado em inteligência artificial, que ainda precisa de treinamento extensivo para permitir a navegação autônoma.
Aplicações industriais em foco
A NeodraDynamics aponta os portos como principal aplicação do Neo1. Nesses ambientes, o robô poderia manipular cargas e abrir portas de contêineres automaticamente. A empresa também considera seu uso em usinas nucleares para reabastecimento, plataformas de petróleo e gás em instalações marítimas e redes elétricas para construir torres de transmissão.
Essas aplicações ainda são propostas: nenhuma entrou em operação industrial. O equipamento continua como unidade de demonstração, sem cronograma anunciado para implementação prática.
Caminhada e mobilidade: desafios em aberto
A capacidade de se deslocar sobre duas pernas ainda está em desenvolvimento. O controle dos movimentos das pernas não foi concluído, mas a NeodraDynamics não o considera essencial para aplicações industriais. O plano é instalar os braços hidráulicos do Neo1 sobre uma base móvel com rodas, aproveitando a força de levantamento sem depender da locomoção humanoide completa.
Esse modelo prático reflete uma decisão de engenharia: focar, em portos, fábricas e refinarias, nos atributos que realmente importam (o movimento lateral dos braços e a capacidade de carga) em vez de investir anos no desafio de reproduzir o andar humano.